🤖【行业科普 · 知识流派解析】本篇为面向家长的 机器人设计(以乐高EV3/SPIKE为代表)客观行业通识科普,深度拆解机械工程动力学、PID闭环算法与国际FLL/WRC大赛避坑要点。
返回课程全景导图 ›
🤖 赛道归属:机器人与硬创工程主线 · 核心竞技阶 (2-6年级+)➔进阶下一站:创客开源硬件与真实电路 (4年级+)
机械结构力学 · 闭环控制算法 · FLL / WRC 世界机器人大赛

机器人设计与工程(乐高EV3):绝非简单玩具拼装的工业控制缩影

很多家长误以为乐高机器人就是“小孩子按图纸拼积木玩具”。 事实上,以乐高 MINDSTORMS EV3 与新一代 SPIKE Prime 为代表的机器人设计, 是麻省理工学院 (MIT) 与乐高联合研发数十年的青少年工程教育顶峰载体。 它将机械工程学(齿轮传动比、差速转向、连杆力学)与自动化算法(双光感校准、陀螺仪航向角解算、工业级 PID 平滑控制)深度结合。

黄金适龄
2 年级 +
小学 2 年级至初中
代表载体
EV3 / SPIKE
乐高智能微电脑套件
控制算法核心
PID 闭环循迹
编码器高精度角度闭环
主流赛事出口
FLL / WRC
世界机器人大赛 / 电子学会考级等
机械动力学与 PID 算法闭环(大字高清图解)
⚙️

机械物理结构与动力传动工程

力矩与转速的物理转换 · 机构自适应稳定性

维度一 · 实体机械

齿轮传动比 (Gear Ratio):转速与扭矩的守恒互换

• 大齿轮带小齿轮:极速旋转(加速比),用于竞赛赛车的高速驱动轮;

• 小齿轮带大齿轮:扭矩翻倍(减速增扭),用于机械臂举升数十倍自重的重物;

孩子亲眼见证力矩与角速度在真实物理构件中的能量守恒。

差速器 (Differential) 与 蜗轮蜗杆自锁

• 行星轮差速结构:自动吸收小车转弯时内外轮的路程差,防止车身打滑打摆;

• 蜗轮蜗杆单向传动:利用螺旋角自锁特性,断电瞬间机械臂自动锁死不坠落。

平面四连杆抓手与秒级模块化快拆

• 几何平面四连杆:无论升降多高,末端夹爪始终保持水平,物品绝不倾覆;

• 模块化卡扣设计:FLL 世锦赛 2 分半赛场内,3 秒无工具快速更换执行机构。

💡 工程力学直观内化:重心分配(防急刹栽头)、轴承摩擦力与底盘刚性抗扭,让孩子真正理解“工程师如何利用物理规律设计机械”。
📈

自动化工程核心:工业级 PID 平滑寻线控制

消除蛇形剧烈抖动 · 毫秒级连续闭环数学模型

维度二 · 控制算法
⚠️ 传统双值判别痛点(初学者陷阱)剧烈蛇形抖动 (Oscillation)

只有“左转”或“右转”两种硬性状态,小车永远在黑线两侧拼命甩头撞线,车速稍快就直接甩出赛道,完全无法在竞赛中跑出高速。

🏆 工业级 PID 连续微积分平滑控制贴线满功率飞驰
偏差 Error = 左光感读数 - 右光感读数 (偏离黑线距离)
纠偏量 u(t) = Kp·Error + Ki·∫Error·dt + Kd·dError/dt

• P 比例项 (Kp):偏多少打多少方向,提供基础纠偏动力;

• I 积分项 (Ki):累计微小残差,消除长期直线的静差与机械跑偏;

• D 微分项 (Kd):预判急变趋势,如同液压阻尼器遏制赛车甩头冲动!

🎯 顶级赛场要求 (FLL / WRC):

在 2 分 30 秒高压限时内,机器人必须依靠 PID 算法在反光各异的场地上以 100% 满功率稳定贴线狂飙,同时完成 10+ 项精密机械臂对接。

💡 算法真谛:真正的机器人设计,拼的不是外表拼装花哨,而是底层机械动力与控制算法的完美统一。
实景镜头 · 设备实拍与赛事实操

打破塑料积木玩具偏见: 看懂真正的工业微电脑与国际赛事实训

从真实智能微电脑、电机传感器硬件,到国际白名单赛台实机调试与答辩讲解,带您直击真实工程课堂。
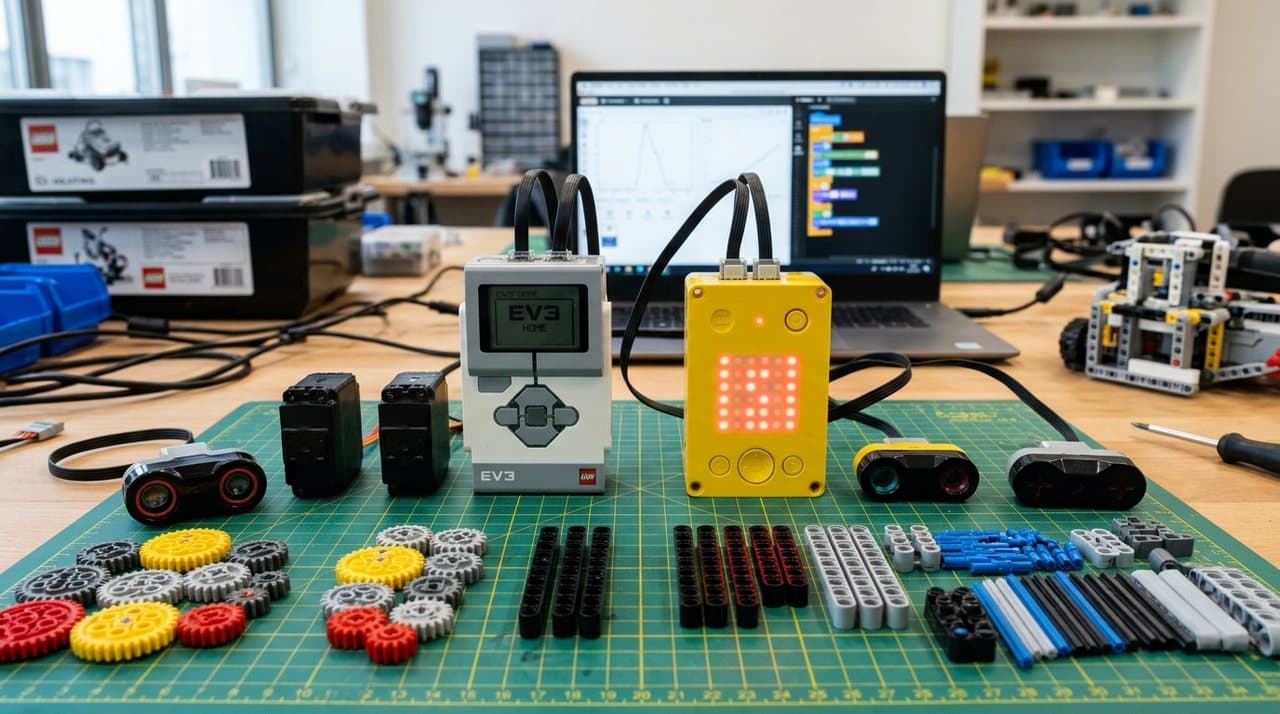
乐高EV3/SPIKE Prime工业级机器人硬件套件与齿轮传动构件实拍
📷 核心器材实拍
点击放大高清实景

乐高 EV3 / SPIKE Prime 工业级智能微电脑与传感器套件

智能微电脑控制器 · 高精度伺服电机 · 闭环传感器 · 机械力学构件

绝非普通拼插积木!套件包含搭载 Linux 架构的智能主控 Hub、内置绝对位置编码器的大/中型伺服电机、双通道地面反光颜色传感器、毫米级超声波测距仪,以及正齿轮、差速齿轮箱、蜗轮蜗杆自锁机构与坚固梁销。
主控芯片ARM9 / MicroPython 实时OS
电机控制内置绝对编码器 (±1°精度)
传感器阵列双光电 + 陀螺仪 + 超声波
机械传动齿轮箱传动比 + 差速转向
#角度编码器闭环#差速转向齿轮箱#双光感差分校准#连杆升降机构
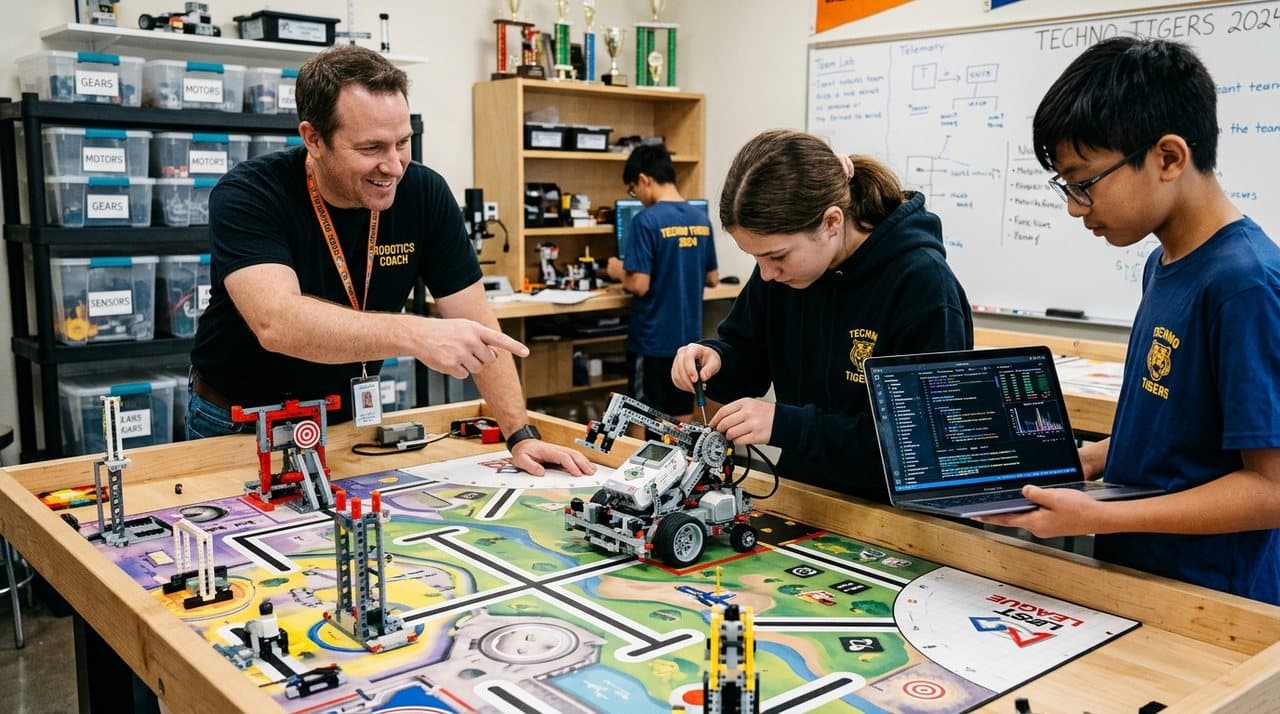
FLL与WRC机器人实机赛台实操搭建与策略调参讲解现场实拍
🏁 赛台实训现场
点击放大高清实景

FLL / WRC 真实国际白名单赛台:实机搭建、策略调参与答辩

2分30秒高压挑战 · 笔记本遥测调参 · 模块化快拆 · 团队工程答辩

在官方指定全尺寸任务地图台前,学员手脑协同微调机械臂快拆模块,手持笔记本终端实时监控 PID 循迹遥测数据,在教练指导下针对光照与摩擦力微调算法参数,演练真实工程项目协同。

比赛限时2分30秒 极速自主任务攻坚
国际规格FLL世锦赛 / WRC白名单 / 电子学会考级等
团队分工结构手 + 算法手 + 答辩手
素养沉淀工程笔记 (Notebook) 答辩
#2分30秒赛场极限#战术路线最优规划#现场答辩工程日志#毫秒级PID闭环
工程精髓

跳出“拼图积木”误区,看懂真正的工业工程素养

⚙️

1. 机械动力传动学

掌握大齿轮带动小齿轮的加速传动,小齿轮带动大齿轮的减速增扭;差速齿轮箱转弯自适应;蜗轮蜗杆单向自锁防下坠。孩子亲眼见证力矩与速度在物理构件中的能量守恒。

🧭

2. 多传感器闭环决策

电机内部角度编码器精确度数测量;双颜色光电传感器差分地面采样;陀螺仪航向角急停转弯漂移补偿。让机器人真正具备敏锐感知并自适应应对赛场微小光照与地面摩擦力差异。

⏱️

3. 限时战术与最优路径

在 FLL 官方赛场上,只有短短 2 分 30 秒!机器人必须自主出基地完成多达 15 项复杂任务。孩子必须用运筹学思维精打细算每一秒,规划最短行驶路径与最高得分性价比策略。

🤝

4. 团队分工与工程日志

赛队明确划分为机械结构手、算法编程手与战术操作手。撰写完整工程笔记 (Engineering Notebook),直面国际裁判现场英文/中文答辩,极大历练团队协作情商与抗挫担当。

⚠️

行业深度揭秘:关于乐高与机器人设计的家长避坑指南

❌ 陷阱一:警惕“按说明书拼装”的纯手工托管课市面大量所谓“乐高机器人班”,一堂课 90 分钟就是发一份说明书让孩子照着拼,最后 5 分钟通电跑一圈下课。这种课程没有传授齿轮比计算、没有讲闭环传感器原理、更没有算法调参,孩子学两三年除了会拼插积木,没有沉淀任何工程逻辑。
❌ 陷阱二:山寨商业“野鸡机器人比赛”满天飞很多机构为了收高额参赛费,自己设立或者挂靠名不见经传的协会举办“冠亚季军人人有奖”的商业水赛。家长必须认清:国际公认最高含金量的是 FIRST 官方主办的 FLL 与 中国电子学会主办的世界机器人大赛 WRC(教育部白名单赛事),以及中国电子学会官方主办的全国青少年机器人技术等级考试!
💡 器材投入避坑:家庭需要自购昂贵器材吗?一套正版乐高 EV3 / SPIKE Prime 竞赛套装动辄数千甚至上万元,且还需要全尺寸木质比赛地图台。通常不建议家庭过早自购,正规专业科创中心会提供全套竞赛器材和官方标准赛台,家庭只需按需配置软件与基础训练包即可。
💡 什么样的孩子最适合机器人设计路线?空间想象力好、爱搭立体模型、喜欢和小伙伴成队协同作战、并且在面对赛场突发机械掉链子时不气馁、能迅速临场冷静排查的孩子,在机器人赛道上能收获极其耀眼的国际荣誉与深厚抗挫力。